اعتمادات الصورة: أوجادجيت
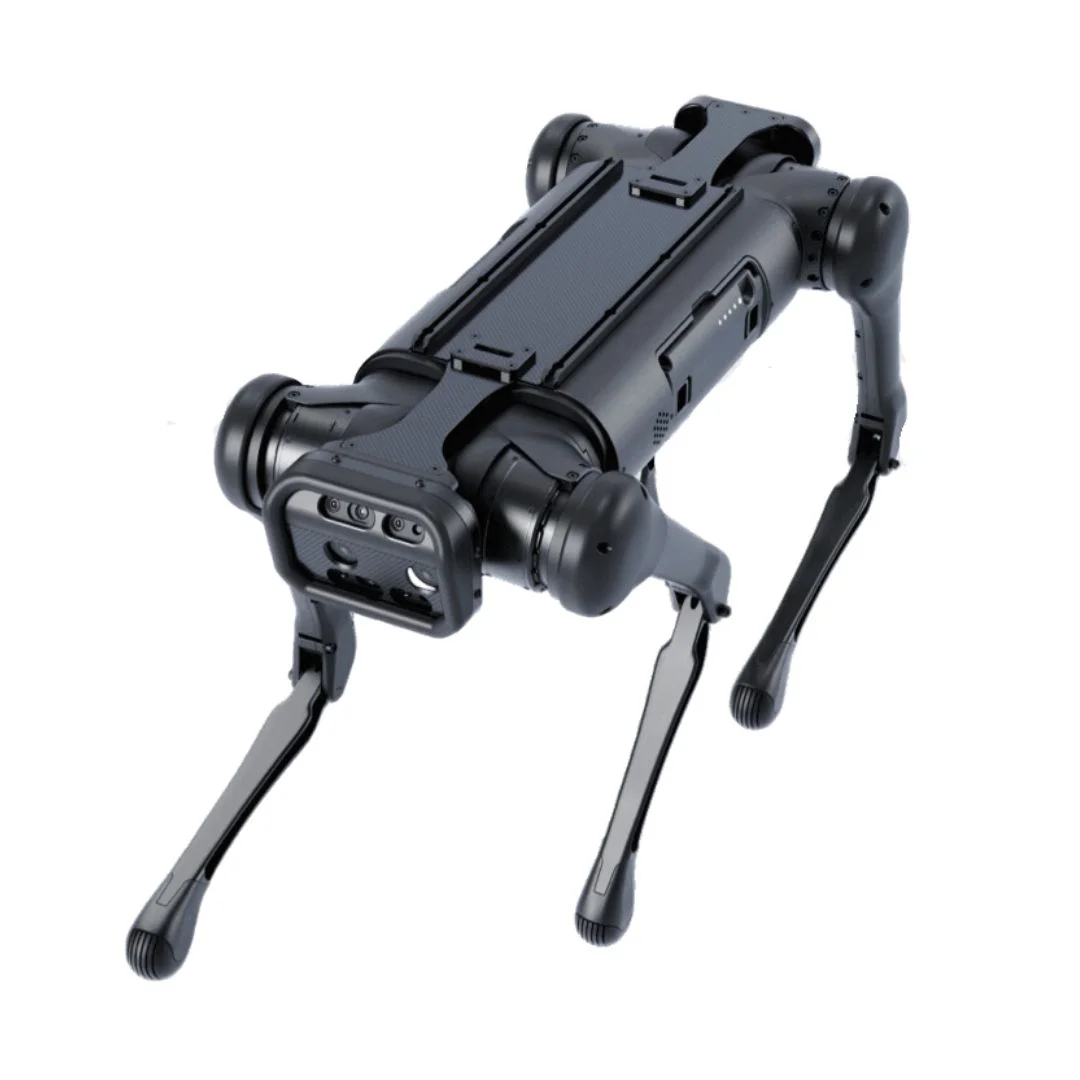
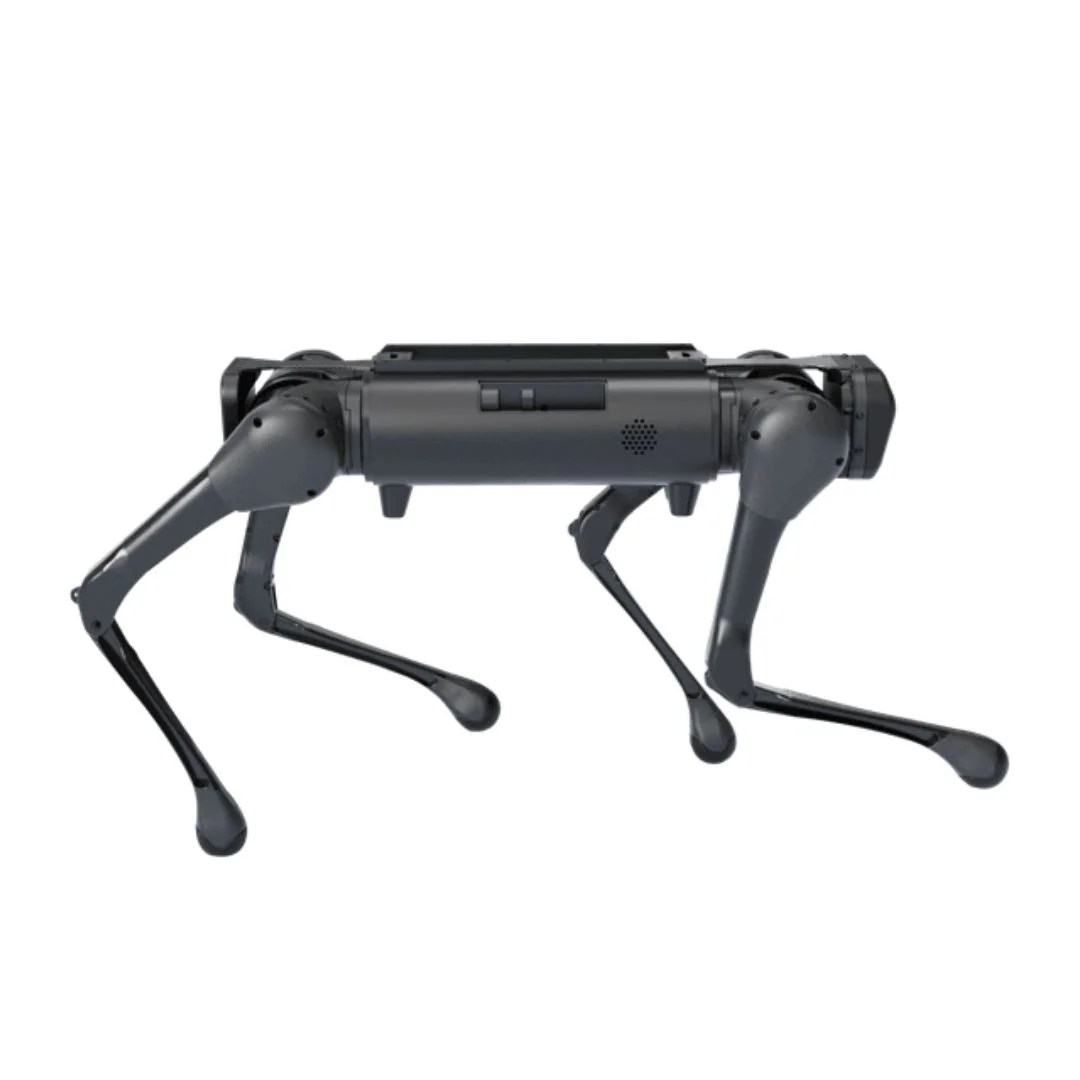
XGO-ميني أوجادجيت رباعي الأرجل (لايت)
العثور على مزيد من المعلومات حول المنتج أدناه.
XGO-Mini هو روبوت رباعي الأرجل يعمل بالذكاء الاصطناعي بحجم مكتبي، يتمتع بـ 12 درجة حرية، وقادر على الحركة في جميع الاتجاهات، والتحكم في وضعية الجسم بستة أبعاد، والثبات، والقيام بمجموعة متنوعة من الحركات. تواصلوا معنا للحصول على عرض سعر.
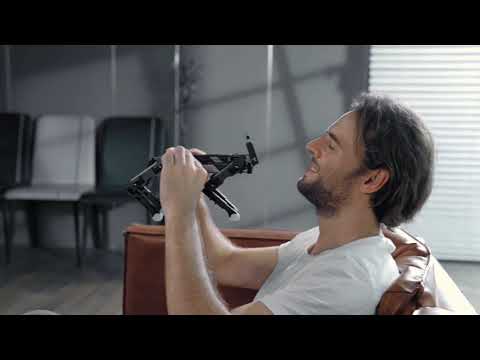
كلب آلي صغير رباعي الأرجل من نوع XGO
كلب آلي يعمل بالذكاء الاصطناعي، مزود بـ 12 درجة حرية، ومدمج بشريحة Kendryte K210 لتطبيقات الحوسبة الطرفية للذكاء الاصطناعي. يدعم الحركة متعددة الاتجاهات، والتحكم في الوضعية بستة أبعاد، وثبات الوضعية، وأنماط المشي المتعددة.
وهو مزود داخلياً بوحدة قياس بالقصور الذاتي (IMU) ذات 9 محاور
تتيح مستشعرات وضع المفاصل ومستشعرات التيار للروبوت تقييم وضعيته، ودوران مفاصله، وعزم الدوران، وذلك لتطوير خوارزميات داخلية وتطويرات ثانوية. يدعم الروبوت الكلب البرمجة الرسومية وبرمجة بايثون على تطبيق أو جهاز كمبيوتر، مما يُمكّن من تطوير تطبيقات الذكاء الاصطناعي.
تثبيت الوضعية الذاتية بوساطة وحدة القياس بالقصور الذاتي
استنادًا إلى بيانات الوضعية التي تم الحصول عليها من وحدة القياس بالقصور الذاتي (IMU) ومع التحكم ذي الحلقة المغلقة، يمكن للكلب الآلي أن يظل مستقرًا بغض النظر عن حركة السطح.
التحكم في وضعية الجسم بست درجات حرية
مع تثبيت أصابع القدم، يظل الجسم بأكمله تحت سيطرة الحركة عند 6 درجات من الحرية.
نقل وتسجيل وتشغيل
يمكنك تحريك مفاصل XGO-Mini يدويًا وتسجيل التسلسل تلقائيًا لتشغيله كبرنامج.
واجهة اتصال المستخدم وواجهة البرمجة الثانوية
ينطبق بروتوكول الوصول المفتوح الأساسي على التطوير الثانوي والتحقق.
تخطيط نهج الحركة
تم تجهيز الكلب الآلي بأوضاع منخفضة ومتوسطة وعالية مرتبطة بثلاث سرعات مختلفة مع استراتيجيات وقواعد مشي مناسبة.
واجهة محاكاة الحركة والديناميكية
في سيناريو ROS، يتم إجراء عمليات المحاكاة الحركية والديناميكية على منصتي Rviz و gazebo.
التحكم في الحركة متعدد الاتجاهات
بفضل 12 مفصلاً نشطاً وبفضل الفصل الحركي، يستطيع الكلب الآلي القيام بحركة متعددة الاتجاهات تجمع بين الأمام/الخلف، واليمين/اليسار مع مدخلات دورانية للحصول على مشية سلسة في أي اتجاه.
ذكاء إصطناعي
الرؤية الاصطناعية، والتعرف على الوجوه، والتعرف على الكلام، وتدريب النماذج، ووظائف الذكاء الاصطناعي الأخرى.